


EtherCAT (Ethernet for Control Automation Technology) yra didelio našumo{0}}pramoninis eterneto ryšio protokolas, plačiai naudojamas pramonės automatizavimo srityje. Inicializacijos procesas yra svarbus žingsnis siekiant užtikrinti stabilų sistemos veikimą, įskaitant aparatinės įrangos konfigūraciją, programinės įrangos sąranką ir tinklo topologijos nustatymą. Šie išsamūs EtherCAT magistralės inicijavimo žingsniai kartu su praktiniais taikymo scenarijais ir bendrų problemų sprendimais pateikia inžinieriams sistemingą veikimo vadovą.
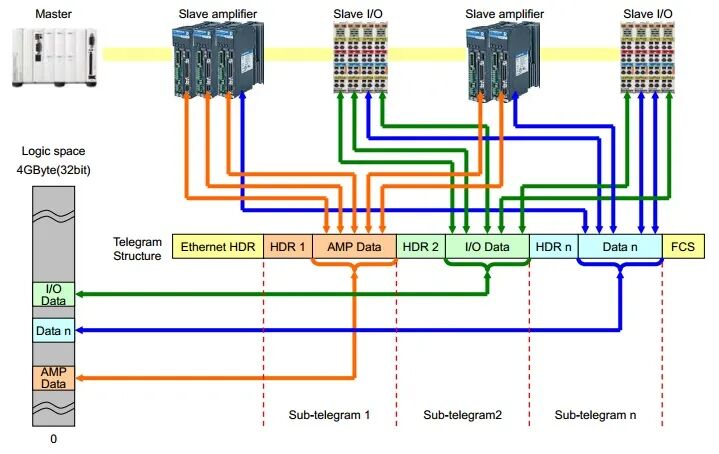
1. Aparatinės įrangos jungtys ir fizinio sluoksnio patikrinimas
Prieš inicijuodami EtherCAT magistralę, įsitikinkite, kad aparatinės įrangos jungtys yra teisingos ir ar nėra problemų su fiziniu sluoksniu:
● Tinklo plokštės ir kabelio pasirinkimas: rekomenduojama naudoti specialią tinklo plokštę, palaikančią EtherCAT protokolą (pvz., Intel I210 seriją) ir ekranuotą vytos poros kabelį, atitinkantį CAT5e arba aukštesnius standartus, siekiant sumažinti elektromagnetinius trukdžius. Jei naudojate standartinę tinklo plokštę, „Windows“ sistemoje turi būti išjungtas TCP/IP protokolų rinkinys (išjungiant „Microsoft Network Client“ ir „QoS Packet Scheduler“).
● Topologijos patikrinimas: EtherCAT palaiko linijines, medžio arba žvaigždžių topologijas. Patikrinkite pagalbinių įrenginių grandininę prijungimo tvarką ir įsitikinkite, kad baigiamieji rezistoriai yra tinkamai sukonfigūruoti (turi būti įjungtas paskutinio pavaldinio baigiamasis rezistorius).
● Maitinimas ir įžeminimas: užtikrinkite stabilų 24 V maitinimo šaltinį pagalbiniams įrenginiams ir užtikrinkite, kad visi įrenginiai turėtų bendrą įžeminimą, kad išvengtumėte ryšio klaidų, kurias sukelia galimi skirtumai.
2. Pagrindinė programinės įrangos konfigūracija
Pagrindinė programinė įranga yra EtherCAT tinklo pagrindas. Įprastos platformos apima TwinCAT, CODESYS arba atvirojo{1}}šaltinio įrankius, pvz., SOEM:
● Pagrindinės aplinkos sąranka: naudodami „TwinCAT“ kaip pavyzdį, įdiegę vykdymo aplinką, „TcNcConfig“ suaktyvinkite pagrindinę „EtherCAT“ funkciją. Linux sistemose įkelkite IgH pagrindinį tvarkyklės modulį (pvz., „ethercat master“).
● Network Adapter Binding: nurodykite fizinę tinklo sąsajos plokštę (NIC), naudojamą EtherCAT ryšiui programinėje įrangoje. Pavyzdžiui, TwinCAT sistemoje susiekite tinklo plokštės MAC adresą per parinktį „Adapteris“; IgH konfigūracijos faile pakeiskite parametrą „MASTER0_DEVICE“.
● Pagrindinis laikrodžio sinchronizavimas: įgalinkite DC (paskirstyto laikrodžio) režimą, nustatykite pagrindinį laikrodžio šaltinį ir įsitikinkite, kad visi pavaldiniai pasiekia nanosekundžių{0}}lygio sinchronizavimo tikslumą. Konfigūruodami nurodykite sinchronizacijos laikotarpį (pvz., 1 ms) ir poslinkio kompensavimo parametrus.
3. Vergo įrenginio nuskaitymas ir identifikavimas
● XML įrenginio aprašo failų importavimas: kiekvienas pavaldinys turi pateikti ESI (EtherCAT Slave Information) failą, kuriame yra PDO (proceso duomenų objektas) ir SDO (paslaugos duomenų objektas) susiejimo informacija. Įdėkite ESI failą į nurodytą pagrindinės programinės įrangos katalogą (pvz., TwinCAT aplanką 'IOEtherCAT').
● Internetinis nuskaitymas ir būsenos mašinos perėjimas: pagrindinė stoties programinė įranga nuskaito magistralę, kad nustatytų prijungtus pagalbinius įrenginius. Sėkmingai identifikavus, pavaldinio būsena turėtų būti rodoma kaip "PREOP" (išankstinis -darbo režimas). Jei nuskaitymas nepavyksta, patikrinkite šiuos dalykus:
● Ar pavaldinio maitinimo šaltinis veikia normaliai.
● Ar tinklo kabelio jungtys yra laisvos.
● Ar suderinama vergo programinės įrangos versija.
4. SKVN atvaizdavimas ir proceso duomenų konfigūravimas
● Įvesties / išvesties duomenų apibrėžimas: sukonfigūruokite kiekvieno pavaldinio SKVN susiejimą pagal taikomosios programos reikalavimus. Pavyzdžiui, susiekite servo pavaros „Tikslinę padėtį“ (0x607A) su pagrindinio įrenginio išvesties sritimi, o „Faktualią padėtį“ (0x6064) – į įvesties sritį.
● SM (sinchronizavimo tvarkyklės) nustatymai: koreguokite sinchronizavimo tvarkyklės pašto dėžutės dydį ir apdorojimo duomenų sritį. Tipiška konfigūracija naudoja SM0 pašto dėžutės ryšiui ir SM2/SM3 proceso duomenims keistis.
● Nuolatinės srovės sinchronizavimo parametrų optimizavimas: jei naudojate paskirstytą laikrodį, sukalibruokite pagalbinį laikrodžio poslinkį. Tai galima padaryti automatiškai, naudojant pagrindinio įrenginio funkciją „Offset Compensation“ arba rankiniu būdu įvedant kalibravimo vertes.
5. Būsenos mašinos perėjimas ir tikrinimas realiuoju laiku{1}}
● Laipsniškas pavaldinio aktyvinimas: naudokite pagrindinės stoties komandas, kad perkeltumėte magistralės būseną iš "INIT" į "PREOP" → "SAFEOP" → "OP". Jei pavaldinys negali įjungti "OP" režimo, patikrinkite jo klaidos kodą (pvz., 0x11 rodo SDO ryšio skirtąjį laiką).
● Našumo tikrinimas realiuoju laiku-: naudokite loginį analizatorių arba pagrindinio{1}}įtaisytuosius įrankius (pvz., „TwinCAT“ „osciloskopą“), kad stebėtumėte drebėjimą atliekant periodines užduotis. Idealiu atveju 1 ms ciklo virpėjimas turėtų būti mažesnis nei 10 μs. Jei drebėjimas yra per didelis, optimizuokite sistemos našumą{6}}realiuoju laiku (pvz., pakoreguokite Windows gijų prioritetus arba perjunkite į RT branduolį).
6. Trikčių šalinimas ir bendros problemos
● Slave nereaguoja: patikrinkite, ar įjungti užbaigimo rezistoriai, arba pabandykite sumažinti ryšio greitį (pvz., perjunkite nuo 100 Mbps į 10 Mbps, kad pašalintumėte signalo kokybės problemas).
● Periodiniai ryšio trikdžiai: tai gali sukelti tinklo audra; išjunkite jungiklio STP (Spanning Tree Protocol) arba įgalinkite "Cut{0}}Through" režimą EtherCAT-skirtame jungiklyje.
● SDO prieigos gedimas: patikrinkite, ar vergo CoE (CANopen over EtherCAT) protokolas palaiko atitinkamą SDO indeksą, arba patikrinkite, ar pašto dėžutės skirtasis laikas nustatytas per trumpas (rekomenduojama numatytoji reikšmė Didesnė nei 1000 ms arba lygi).
7. Išplėstiniai funkcijų plėtiniai
● Hot{0}}Plug Support: įgalinkite „Hot Connect“ funkciją konfigūracijoje, kad vykdymo metu būtų galima pridėti arba pašalinti pavaldinius. Atminkite, kad pakartotinis magistralės nuskaitymas gali sukelti trumpą ryšio nutrūkimą.
● Perteklinė tinklo konfigūracija: pasiekite nuorodų dubliavimą naudodami dvi tinklo plokštes; pagrindinėje programinėje įrangoje sukonfigūruokite atleidimo tvarkyklę (pvz., Beckhoff ERM modulį).
● Trečiosios-šalies įrenginių integravimas: jei naudojate ne-standartinius pagalbinius įrenginius, gali tekti tinkinti ESI failą arba rankiniu būdu sukonfigūruoti SKVN per ESC (EtherCAT Slave Controller) registrus.
Išvada
EtherCAT inicijavimo sudėtingumas kyla dėl didelio{0}}našumo dizaino, tačiau inžinieriai gali greitai užbaigti konfigūraciją naudodami standartizuotus procesus ir įrankių palaikymą. Praktikoje rekomenduojama išsaugoti pagrindinį konfigūracijos failą (pvz., TwinCAT *.xti failą), kad būtų lengviau atlikti techninę priežiūrą arba pakeisti įrenginį. Plačiai pritaikius EtherCAT G (gigabitinę versiją), ateityje inicijavimo procesas gali būti dar labiau supaprastintas, tačiau pagrindinė logika vis tiek suksis apie aparatinės įrangos suderinamumą, duomenų atvaizdavimą ir optimizavimą realiuoju laiku.